ジールス、準国産コンパクトヒューマノイド「D1」を桜十字グループの介護施設へ初投入
ZEALS
「ホスピタルメント文京千駄木」で15時間の現場稼働、人との接触・転倒ゼロで、エレベーターを使った館内案内、軽量物運搬、配茶の3業務を検証
[画像1:
https://prcdn.freetls.fastly.net/release_image/19209/217/19209-217-294392aad379769e673657966e4d14cf-2442x1293.png?width=536&quality=85%2C75&format=jpeg&auto=webp&fit=bounds&bg-color=fff ]
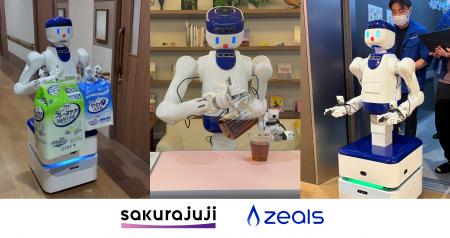
株式会社ZEALS(所在地:東京都目黒区、代表取締役:清水正大、以下「ジールス」)は、桜十字グループの協力のもと、介護付き有料老人ホーム「ホスピタルメント文京千駄木」において、2026年9月10日(木)から11日(金)までの2日間、“準国産”コンパクトヒューマノイド「D1」を用いた実証実験(PoC)を実施しました。
本実証では、1.エレベーターを使った館内案内、2.備品・配達物などの軽量物運搬、3.ポットからコップへの配茶、の3つの業務を検証しました。
ジールスはこれまで、病院においてD1による来院者の案内、軽量物運搬、配茶機操作、下膳補助、体操進行を検証してきました。今回は、入居者が日常生活を送る介護付き有料老人ホームへ検証の場を広げました。単一フロア内での移動だけでなく、エレベーターを利用した階間移動と物品運搬、液体を扱う配茶動作に取り組み、介護施設の日常業務への適応可能性と、実用化に向けて解決すべき課題を確認しました。
D1サイト:
https://www.omakaserobotics.ai/
介護施設では、介護士や看護師が入居者へのケアに加え、備品やリネンの運搬、飲み物の準備、館内案内、レクリエーションの進行など、日々さまざまな業務を担っています。いずれも施設運営に欠かせない業務ですが、繰り返し発生するため、現場の身体的・時間的な負担となっています。
こうした周辺業務の一部をロボットが担うことができれば、施設職員は入居者との会話や、一人ひとりの状態に合わせたケアに、より多くの時間を使えるようになります。
ジールスはこれまで、病院においてD1による案内、物品運搬、配茶機操作、下膳補助、体操進行などを検証してきました。一方、介護付き有料老人ホームは、入居者が日々を過ごす生活の場です。入居者や施設職員、来訪者が行き交う中で、生活リズムや安全に配慮しながら稼働するなど、病院とは異なる運用が求められます。
そこで今回、桜十字グループが運営する「ホスピタルメント文京千駄木」にD1を投入し、介護施設の日常業務を想定した3つのタスクを検証しました。病院で培った会話、認識、自律ナビゲーション、双腕による物品操作の技術を、介護・生活支援の現場でどのように活用できるかを確かめる取り組みです。
● 実施期間:2026年9月10日(木)~11日(金)
● 実施場所:ホスピタルメント文京千駄木
● 使用機体:“準国産”コンパクトヒューマノイド「D1」
● 実施主体:株式会社ZEALS
● 協力:桜十字グループ、ホスピタルメント文京千駄木
● 主な検証内容:館内案内、軽量物運搬、配茶
ホスピタルメント文京千駄木は、定員50名、全48室の介護付き有料老人ホームです。建物は地上4階建てで、看護師と介護士が24時間常駐しています。
1日目はD1の搬入、ネットワーク接続、館内マップの作成、ナビゲーション調整を行い、各タスクを段階的にテストしました。2日目は前日の走行データや調整内容を反映し、各タスクの検証と現場データの収集を行いました。
1. 館内の案内・移動
[画像2:
https://prcdn.freetls.fastly.net/release_image/19209/217/19209-217-335861d5c021d863e3b1acbf7b684e0c-1702x1433.png?width=536&quality=85%2C75&format=jpeg&auto=webp&fit=bounds&bg-color=fff ]
事前に取得した館内マップに沿って廊下や共用部を自律移動し、エレベーターを利用したフロア間の移動と館内の案内を検証しました。
スタッフがD1に話しかけると、D1は事務室、玄関、トイレ、エレベーターといった館内の目的地まで自律で案内しました。エレベーターの利用時には、人と同乗する形で乗り込み、移動先の階で降車したのち、そのまま目的地まで移動しました。4階へ上がり、リハビリテーションエリアや居室まで案内する動作も確認しています。
施設内では入居者や勤務中のスタッフが常時行き交っていますが、D1は周囲の通行者や障害物をカメラやセンサーで検知しながら経路を調整し、走行を継続しました。案内の途中で出会った入居者とは、その場で自然な会話も行っています。
施設設備を大きく改修することなく、既存のエレベーターをそのまま利用することで、介護施設における現実的な階間移動の運用方法を確認しました。
主な検証項目
● 事前に取得した館内マップに沿った廊下・共用部の自律走行
● 会話を通じた目的地の確認
● 事務室・玄関・トイレ・エレベーターへの案内
● リハビリテーションエリア・居室への案内
● 入居者や勤務中のスタッフが行き交う環境での移動
2. 軽量物の運搬
[画像3:
https://prcdn.freetls.fastly.net/release_image/19209/217/19209-217-8333b62cbb1ee53efeca49885382d842-840x1060.jpg?width=536&quality=85%2C75&format=jpeg&auto=webp&fit=bounds&bg-color=fff ]
医療施設とは異なり、介護施設は入居者が日々の暮らしを営む「生活の場」です。そのため、介護用品だけでなく、入居者が注文した商品など、生活に伴うさまざまな物品の運搬が日常的に発生しており、スタッフが介護業務と並行して対応しています。
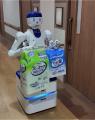
本実証では、こうした運搬業務をD1が担う可能性を検証しました。事務室でスタッフから物品を手渡しで受け取り、届け先を口頭で確認したうえで、物品を保持したまま自律移動し、指定された居室で受け渡すまでの一連の動作を実施しました。
具体的には、介護用紙おむつを事務室から居室へ届けるタスクに加え、入居者が注文したデリバリー商品を、注文者の居室まで届ける運搬も行いました。後者は、あらかじめ用意した検証用の荷物ではなく、その日に現場で実際に発生した依頼をD1がそのまま処理したものです。
館内案内で検証したナビゲーションを土台に、物品を把持したまま移動する複合動作が成立するかを確認するとともに、D1が運搬できる物品の重量や形状の範囲も把握しました。
主な検証項目
● スタッフから手渡しで受け取る物品の把持・持ち上げ
● 会話を通じた届け先の確認
● 物品を保持した状態での事務室から居室までの移動
● 指定された居室への受け渡し
3. 配茶作業
[画像4:
https://prcdn.freetls.fastly.net/release_image/19209/217/19209-217-3adb353999d88e25ee5459ca404484e9-3672x2066.jpg?width=536&quality=85%2C75&format=jpeg&auto=webp&fit=bounds&bg-color=fff ]
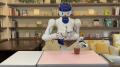
お茶をD1がコップへ注ぎ、ポットを元の位置へ戻すまでの一連の動作を検証しました。D1はポットとコップの位置をその場で認識し、ポットを持ち上げたのち、注いでいる最中はコップに注がれた量を確認しながら、傾ける角度と注ぎ終えるタイミングを判断します。これらはいずれも遠隔操作によらず、D1が自律で実行するものです。
学習と違う環境においても一連の動作が検証でき、D1が自律で配茶を行える可能性を確認しました。一方で、動作の安定性や再現性には課題も見られました。今後は、今回の検証で得られたデータをもとに、ポットやコップの認識、把持、注水といった各動作の学習を重ね、一連のタスクをより安定して実行できるよう精度改善を進めます。あわせて、飲み物の準備にかかるスタッフ工数の削減余地を見極めるとともに、実運用に求められる学習量や運用条件を把握しました。
主な検証項目
● ポットの取っ手の認識と安定した把持・持ち上げ
● 傾ける角度の制御による注水量のコントロール
● コップに注がれた量の把握と注ぎ終えるタイミングの判断
● 注ぎ終えたポットの元の位置への再配置
● 遠隔操作によらない一連動作の自律実行
今回の実証は、D1の検証環境を病院から介護付き有料老人ホームへ広げ、入居者の生活空間においてヒューマノイドが担える業務と、運用上の課題を具体化する取り組みです。
現場稼働時間は、1日目が8時間、2日目が7時間となり、2日間の合計で15時間となりました。
館内移動では、エレベーターを介した複数階の移動を検証し、D1が活動できる範囲と担える業務の幅を確認しました。軽量物運搬では、施設職員が日常的に行っている移動・運搬業務の一部を支援できる可能性を検証しました。配茶では、液体を扱う精密な操作に必要なデータを収集しました。
ジールスは2026年8月、医療法人桂名会 重工大須病院において、D1を用いた初の医療現場での実証を実施しました。3日間で35時間を稼働し、来院者の案内から下膳補助まで5つの院内業務を検証しています。期間を通じて人や設備への接触、転倒はいずれも発生せず、患者や職員が行き交う医療現場においてヒューマノイドが業務を担えることを確認しました。
今回、その検証の場を介護施設へ広げたことで、医療と介護という性質の異なる二つの現場において、いずれも人との接触・転倒ゼロで、D1が実際の業務を担えることを、2週間あまりの間に連続して実証しました。
取得したデータをD1の学習、評価、改善に活用するとともに、桜十字グループと介護施設における具体的な活用方法を検討し、ホスピタルメントの他施設を含む展開可能性についても協議していきます。
「介護分野における人手不足の深刻化に伴い、スタッフにかかる労働負担の緩和が極めて重要な課題として浮上しております。将来的な直接介助への応用を見据えつつも、まずは物品搬送や案内といった日常業務の代替から着手することで、現場に対する大きな業務支援につながると期待しています。
単なる業務効率化にとどまらず、それによって生まれた時間を、スタッフが利用者さまとの対話や心のこもったケアなど、人にしかできない温かな対応に充てられることにも大きな意義があります。このたびの試みは、人型ロボットが介護分野の実務に即した不可欠な存在へと進化し得るかを検証する、貴重な足がかりとなりました。
導入当初は利用者の方々の戸惑いも懸念されましたが、特段の抵抗感なくスムーズに受け入れられ、愛らしい仕草や豊かな表情に対しても好評をいただいております。スタッフの業務負荷を軽減しながら、施設内でともに働くメンバーとして十分に寄与できる可能性を感じました。本検証を通じて得られた知見をもとに、ジールスとともに、介護の現場で真に価値を発揮する具体的な運用モデルの構築を推し進めてまいります。」
医療介護ウェルケア事業本部
ホスピタルメント事業部 運営部長 菅谷 真
D1は、日本の屋内空間で人と共存し、具体的な業務を担うことを目的に開発された“準国産”コンパクトヒューマノイドです。
世界水準の技術や部品を取り入れながら、AI、ソフトウェア、制御、組立、日本の現場に合わせた導入・運用をジールスが国内主導で進めています。
全高約129.3cm、走行ベース幅約48cmのコンパクト設計を採用。AIによる自然な対話、受付・案内、自律ナビゲーション、障害物回避、多言語対応に加え、双腕による物品準備、運搬、物品の受け渡しなど、身体性を伴う業務支援への展開を進めています。
D1サイト:
https://www.omakaserobotics.ai/
「WELL-BEING FRONTIER 人生100年時代の生きるを満たす。」
桜十字グループは、「人生100年時代の生きるを満たす。」をミッションに、Medical(医療)・Experience(暮らし)・Solution(経営)の3領域から、人々のウェルビーイングとQOLを豊かにする多様な事業・サービスを展開しています。
グループサイト:
https://sakurajuji.com/
社名:株式会社ZEALS(ジールス)
設立:2014年4月1日
資本金:1億円
所在地:東京都目黒区下目黒1-8-1 アルコタワー6F
代表者:代表取締役 清水正大
事業内容:Omakase AI、D1、Omakase Zen、Omakase OS、ZEALS AI Agent等の開発・提供
コーポレートサイト:
https://zeals.ai/jp/
D1サイト:
https://omakaserobotics.ai/プレスリリース提供:PR TIMES
記事提供:PRTimes