社会インフラにおけるフィジカルAIの安全運用に向けたガードレール技術を開発
株式会社 日立製作所
設計時の安全分析から実行時のAI制御指令の監視・補正までを一貫して支援
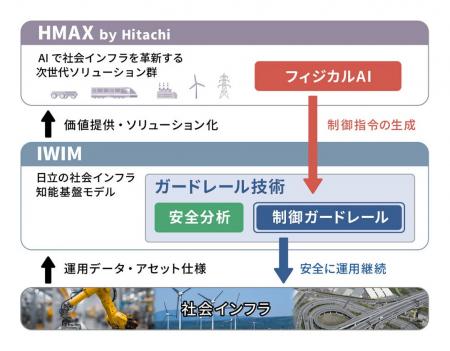
株式会社日立製作所(以下、日立)は、産業、エネルギー、モビリティ分野などの社会インフラにおけるフィジカルAIの安全運用に向けたガードレール技術を開発しました。本技術は、設計時にナレッジグラフ*1をもとにAIを用いて事前ハザード分析や安全制約の抽出などの安全分析を支援し、実行時には、その安全制約に基づいて、AIが生成した制御指令を制御ガードレールでリアルタイムに監視・補正することで、一貫してフィジカルAIの安全な運用継続を支援するものです。公開設計仕様*2を用いた予備評価や自動機械と人が混在する環境での運行を想定した自動走行システム*3のシミュレーションを実施し、本技術を適用した自動制御において、安全制約を満たしつつ過度な停止を89%削減できることを確認しました。これにより、ミッションクリティカルな現場へのフィジカルAI適用に貢献します。
今後、日立は本技術を社会インフラ知能基盤モデルであるIntegrated World Infrastructure Model(以下、IWIM)*4を支えるOT*5セーフティ技術として、実運用を想定したユースケースや運転条件を用いた適用検証を進めます。また、AIで社会インフラを革新する次世代ソリューション群「HMAX by Hitachi」(以下、HMAX)の進化に向けて本技術を強化し、産業、エネルギー、モビリティ分野などミッションクリティカルな社会インフラ領域への展開をめざします。
[画像1:
https://prcdn.freetls.fastly.net/release_image/152541/77/152541-77-9e921a20e5d7aee975bf926336b3871e-1081x845.jpg?width=536&quality=85%2C75&format=jpeg&auto=webp&fit=bounds&bg-color=fff ]
図1 社会インフラへのフィジカルAI適用におけるガードレール技術の位置づけと全体像
*1 ナレッジグラフ: 対象システムを構成する機器・機能・制御などの情報と、それらの関連性をネットワーク状に整理・表現したデータ構造。
*2 公開設計仕様: 公開されている制御システムの仕様書や設計情報を用いた評価対象。今回の予備評価では、制御システムの安全分析に必要な情報を含む公開資料をもとに、本技術の有効性を確認しました。
*3 自動走行システム: センサーなどで周囲の状況を把握し、制御システムによって自動で走行・移動する車両や搬送機器、ロボットなど。
*4 日立が2025年11月に発表した知能基盤モデル。ミッションクリティカルな社会インフラにフィジカルAIを安全・高信頼に実装するため、長年にわたり蓄積してきた多層的なOTナレッジと、物理現象に関する深い理解を基に開発。設備やシステムの設計・構築・運用において、複雑な条件下でも適切な判断と制御で一体的に支援し、高度化を実現します。
*5 OT: Operational Technologyの略。工場や電力設備など、現場の機器を制御するための機器・システムに関する技術。
背景および課題
社会インフラ分野では、労働力不足や現場の環境変化への対応、運用の効率化に向けて、現場データをもとに分析・判断し、ロボットの制御や機械・設備の自動操作などのアクションにつなぐフィジカルAIへの期待が高まっています。一方、産業、エネルギー、モビリティ分野などのミッションクリティカルな現場では、AIの判断性能を高めるだけではなく、AIの制御指令を実行時に確認し、過度な停止をできる限り避けて運用を継続することが求められます。しかし、従来のAIによる制御では、過度な停止や復旧対応により運用継続性が低下することがありました。また、設計初期段階では、仕様書や構造情報をもとに事前ハザード分析や安全制約を整理する必要がありますが、対象となる文書が多岐にわたり、専門家による作業負荷が大きい状況でした。
課題を解決するために開発した技術の特長
そこで日立は、長年培ってきたOTとAIを融合し、IWIMを支える高信頼基盤技術として、フィジカルAIの安全運用に向けたガードレール技術を開発しました。本技術は、設計時の安全分析から実行時のAI制御指令の監視・補正までを一貫して支援します。技術の特長は以下の通りです。
1. 設計初期段階における安全分析作業を効率化するAI技術
本技術では、膨大なシステムの仕様書や構造情報から、機器・機能・制御の関係をAIが理解しやすいナレッジグラフに整理し、その関係をもとに事前ハザード分析や安全制約の抽出を行います。これにより、専門家レビューを前提としながら、従来負荷の大きかったシステムの設計初期段階で必要となる安全分析の初動を効率化し、参照元を確認できる分析結果を提示することで、安全制約定義の検討作業を支援します。
2. フィジカルAIの制御指令を実行時に監視・補正する制御ガードレール技術
本技術では、設計時に抽出した安全制約を、停止余裕*6、速度・加速度、障害物距離などに基づく評価条件として定義します。実行時にフィジカルAIが生成した制御指令に対し、Control Barrier Function(以下、CBF)*7に基づいて、これらの条件を満たすかをリアルタイムに評価します。条件を満たさない場合には、AIの意図をできる限り保ちながら、安全制約を満たす指令へ必要な範囲で補正します。これにより、危険な状態への接近と過度な停止による運用効率の低下の双方を避け、安全な運用継続を支援します。
*6 停止余裕: 車両や機械・設備の現在の状態が、必要な停止動作を行った場合にも安全制約を満たせる範囲にあるかを示す指標。
*7 Control Barrier Function(CBF、制御バリア関数): システムの状態が安全に運用できる範囲を数式で表し、制御指令によってその範囲にとどまるように、制御指令を評価・補正するための手法。
3. 安全性と運用継続性を両立する多層保護構造
本技術は、制御指令を生成するAIプランナー、CBFに基づき制御指令を実行時に監視・補正する制御ガードレール*8に加え、最終的な停止をAIとは別系統の安全装置が担う日立独自の多層保護構造*9を採用しています。通常時はAIの柔軟な指令を活用し、物理的な制約条件への違反が予測される場合は制御ガードレールが指令を補正します。補正が困難な場合には、AIとは別系統の安全装置に切り替えて非常時停止します。これにより、最終安全機能を維持しながら過度な停止を抑え、社会インフラに求められる安全性と運用継続性の両立を支援します。
*8 制御ガードレール: AIが生成した制御指令を安全に実行できる範囲に収めるための保護機能。
*9 日立にて特許出願中。記載された特許出願に関する表記は、発表時点の状態を示すものです。特許などの状態は、第三者から請求された特許無効審判、権利化手続きの状況などにより、記載時点の状態とは異なる場合があることをご了承ください。
[画像2:
https://prcdn.freetls.fastly.net/release_image/152541/77/152541-77-d16a6d04454ebac1879d1baceb57a1db-1999x924.png?width=536&quality=85%2C75&format=jpeg&auto=webp&fit=bounds&bg-color=fff ]
図2 フィジカルAIの安全運用に向けたガードレール技術の概要
確認した効果
公開設計仕様を用いた予備評価では、重大な事故や運行停止などにつながり得る主要ハザード22件中20件を抽出し*10、専門家による最終レビューを前提とした初期安全分析支援として有効であることが示されました。また、自動機械と人が混在する環境での運行を想定した自動走行システムのシミュレーションでは、最終的な停止をAIとは別系統の安全装置が担う構成のもと、従来の非常時停止制御方式と比較して、過度な停止を89%削減できることを確認しました。これにより、本技術を適用した自動制御において、安全制約*11を満たしつつ過度な停止を回避し、運用継続性を高められる見通しが得られました。
*10 主要ハザード: 制御対象システムの事故や設備損傷、運行停止などの重大な影響につながるおそれがある危険要因。今回の評価では、専門家による最終レビューを前提として、初期安全分析を支援できるかを確認しました。
*11 安全制約: 今回の検証では、停止余裕、速度・加速度、障害物距離など、シミュレーション上で設定した物理的な制約を対象としました。規格適合や実システム全体の安全要求達成を示すものではありません。
今後の展望
今後、日立はフィジカルAIの社会インフラへの適用に向けて、本技術をIWIMを構成するOTセーフティ技術として位置づけ、実運用を想定したユースケースや運転条件を用いた検証を進めます。また、社会インフラ全体を自律的に制御・最適化するOS*12としてのHMAXの進化に向けて本技術を強化し、産業、エネルギー、モビリティ分野などのミッションクリティカルな社会インフラへの展開をめざし、システムの安全性と運用継続性を両立するフィジカルAI活用の実現に貢献していきます。
なお、本成果の一部は2026年9月15日から18日にイタリア・ナポリで開催されるThe IEEE International Conference on Intelligent Transportation Systems(IEEE ITSC 2026)で発表予定です。また、2026年9月22日から25日にドイツ・ベルリンで開催されるInternational Trade Fair for Transport Technology(InnoTrans 2026)で展示予定です。
*12 OS: Operating Systemの略。コンピュータやシステム全体の動作を管理・制御し、さまざまなアプリケーションや機器が連携して動作するための基盤となるソフトウェア。
商標注記
記載の会社名、製品名は、それぞれの会社の商標もしくは登録商標です。
日立製作所について
日立は、IT、OT(制御・運用技術)、プロダクトを活用した社会イノベーション事業(SIB)を通じて、社会インフラをデジタルで革新し続けるグローバルリーダーをめざし、環境・幸福・経済成長が調和するハーモナイズドソサエティの実現に貢献します。デジタルシステム&サービス、エナジー、モビリティ、コネクティブインダストリーズの4セクターに加え、新たな成長事業を創出する戦略SIBビジネスユニットの事業体制でグローバルに事業を展開し、Lumadaをコアとしてデータから価値を創出することで、お客さまと社会の課題を解決します。2025年度(2026年3月期)売上収益は10兆5,867億円、2026年3月末時点で連結子会社は606社、全世界で約29万人の従業員を擁しています。詳しくは、
www.hitachi.com/ja-jp/をご覧ください。
お問い合わせ先
株式会社日立製作所 研究開発グループ
問い合わせフォーム:
https://www8.hitachi.co.jp/inquiry/hqrd/news/jp/form.jspプレスリリース提供:PR TIMES
記事提供:PRTimes