【実証レポート】ヒューマノイドロボットが農場に立った : 屋外の畑でオクラを検出し把持、開発期間70日
株式会社Orboh
実際の農場でヒューマノイドロボットに収穫作業をさせた事例は、当社が確認する限りまだ数が少ない。屋内試験での把持成功率は20回中16回
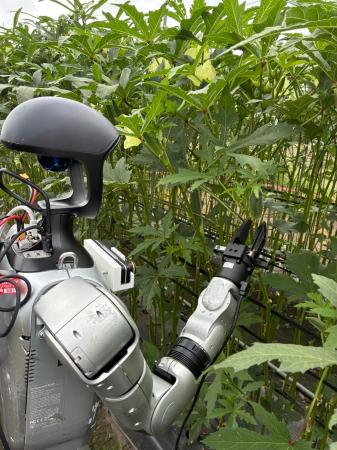
ヒューマノイドロボットは、展示会のデモから現場の働き手になれるのか。株式会社Orboh(本社: 福岡県北九州市、代表取締役: 宮嶋壯太、以下 Orboh)は、2026年6月から9月にかけて、株式会社トヨタ車体研究所との共同実証として、ヒューマノイドロボット Unitree G1 を実際のオクラ農場に持ち込み、屋外の畑でロボットが自らオクラを検出し、手を伸ばして把持するところまでを実現した。整備された屋内環境ではなく、実際の農場でヒューマノイドロボットに収穫作業をさせた事例は、当社が確認する限りまだ数が少ない。
[画像1:
https://prcdn.freetls.fastly.net/release_image/187244/3/187244-3-a13621c5cda642f80b93141a5bd3b9a0-1200x1600.jpg?width=536&quality=85%2C75&format=jpeg&auto=webp&fit=bounds&bg-color=fff ]
鹿児島県内のオクラ農場での実機試験。整備された屋内環境ではなく、実際に出荷している畑でヒューマノイドを動かした
本実証のポイント
・研究室ではなく、実際に出荷しているオクラ農場で実施した。風で作物が揺れ、日射で見え方が変わり、葉が実を隠す環境をそのまま相手にしている
・開発期間は70日。検出から接近、把持までをゼロから組み上げた
・屋内の模擬環境における把持成功率は20回中16回
農場にヒューマノイドを立たせる意味
収穫の自動化はこれまで、ハウスの配置をロボットに合わせて整えるか、ひとつの作物とひとつの動作に絞った専用機を作ることで進められてきた。どちらも、環境か作業のどちらかをロボットに合わせる方法である。
ヒューマノイドは人と同じ形をしているため、人のために作られた現場をそのまま使える。畝の幅も、実の高さも、通路の作りも変えなくてよい。その代わり、屋外環境の変動をそのまま受ける。日射で同じオクラの見え方が変わり、風で位置が動き、葉が実を隠す。今回の実証は、この条件のもとでヒューマノイドがどこまで動くかを確かめるものだった。
農林水産省の2025年農林業センサスによると、個人経営体の基幹的農業従事者は103.6万人、平均年齢は67.7歳で、65歳以上が69.6%を占める。現場の作りを変えずに機械を持ち込めることは、導入の速さに直結する。
出典: 農林水産省「2025年農林業センサス結果の概要(確定値)」(2026年3月31日公表)
https://www.maff.go.jp/j/press/tokei/census/260331.html
[画像2:
https://prcdn.freetls.fastly.net/release_image/187244/3/187244-3-c75c3c6198680cf8f4c2cc10beb56bdb-1600x1080.png?width=536&quality=85%2C75&format=jpeg&auto=webp&fit=bounds&bg-color=fff ]
個人経営体の基幹的農業従事者103万6千人のうち、69.6%を65歳以上が占める(農林水産省「2025年農林業センサス」)
実証の内容
本実証は、株式会社トヨタ車体研究所との共同実証として実施した。Orboh のエンジニアが鹿児島県内のオクラ農場に滞在し、実際の畑と屋内の模擬環境の両方でロボットを動かした。
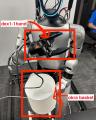
収穫の1サイクルは、オクラの 検出 → 接近 → 切断把持 → カゴ収納 → 次のオクラへ移動 で構成される。ロボットは畝に沿って歩きながらオクラを探し、見つけると右手を伸ばし、カッターで茎を挟んで左腕のカゴに入れる。
[画像3:
https://prcdn.freetls.fastly.net/release_image/187244/3/187244-3-a07b1cb94e90b0f7ce53b73e47850ef6-1050x1400.jpg?width=536&quality=85%2C75&format=jpeg&auto=webp&fit=bounds&bg-color=fff ]
畝に沿って移動しながらオクラを探す。畝の幅も実の高さも、人が作業している状態のまま変えていない
到達したこと、到達しなかったこと
・屋外の畑で、ランダムに生育したオクラをロボットが検出し、把持することを確認した
・屋内の模擬環境における把持成功率は 20回中16回
・切断用カッターの作り込みが期間内に終わらず、刃で茎を切って収穫するところまでは到達していない。屋外試験では代替として割り箸を取り付けたが、把持力が強く実を切ってしまった。力の制御は今後の課題である
[画像4:
https://prcdn.freetls.fastly.net/release_image/187244/3/187244-3-9f2d6f70242f393c645f665f5c89abf4-1050x1400.jpg?width=536&quality=85%2C75&format=jpeg&auto=webp&fit=bounds&bg-color=fff ]
ハンド先端でオクラの茎を挟むところまで到達した。刃を作り込んで切り離すまでは期間内に届かなかった
技術概要
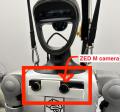
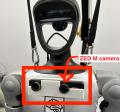
Unitree G1 の胸部に ZED-M ステレオカメラ、右手に Dex1-1 ハンドとカッター用のアタッチメント、左腕に収穫用のカゴ、背面に Jetson Orin 64GB とバッテリーを搭載した。
[画像5:
https://prcdn.freetls.fastly.net/release_image/187244/3/187244-3-09448a2ebf57af60839083647c13075a-1050x1400.jpg?width=536&quality=85%2C75&format=jpeg&auto=webp&fit=bounds&bg-color=fff ]
胸部のステレオカメラでオクラを捉え、右手を伸ばす。日射や風で見え方が変わる屋外環境での動作
オクラの検出にはオクラ専用にファインチューニングした YOLO、位置の推定には ZED-M の3D点群、腕の動作には逆運動学を用い、最後の細かい位置合わせだけを Diffusion Policy が担う。
[画像6:
https://prcdn.freetls.fastly.net/release_image/187244/3/187244-3-9ef537b8916cf59626d947b83a458f75-2259x1211.png?width=536&quality=85%2C75&format=jpeg&auto=webp&fit=bounds&bg-color=fff ]
オクラ専用にファインチューニングした YOLO による検出結果。葉に隠れた実や、日射で見え方が変わる実を拾う
本実証から得た要点
現場で最も効いたのは、AIに任せる範囲を絞りきることだった。AIに任せる範囲を広げるほど不確実性が上がり、学習データの収集時間と開発コストが増える。本実証でも、オクラまで手を伸ばす動作は従来の制御で足り、AIは最後の位置合わせだけに使っている。出力が定まらないAIをそのまま現場に出すのは安全面でも難しく、動作の土台を固定したうえで必要な部分にだけAIを使う設計が、実装を早めた。
今後
本実証の目的は、オクラを収穫すること自体よりも、ここで確立した開発手法を工場や建設現場など後続の現場にそのまま持ち込める形にすることにあった。Orboh はエンジニアが顧客の現場に入り込んでロボットを実装する「ヒューマノイド版 Forward Deployed Engineer」として事業を行っており、今回の農場で得た手順は、そのまま他の現場に適用する。
あわせて、本実証で収集したデータと、検証に用いたシミュレーション環境を公開する。
・UMI で収集した軌道データセット(Hugging Face):
https://huggingface.co/datasets/Kota0612/umi-okra-grassland-20260724
詳しい情報
技術的な詳細と開発の経緯は、当社CTO 上田康太が note で公開している。屋外の畑でオクラを把持する様子は X に動画を掲載している。
note:
https://note.com/lovely_camel67/n/n5650033a2d57
X:
https://x.com/kotaueda999/status/2100484367424307541
コメント
株式会社Orboh CTO 上田康太
「ランダムに生えているオクラに対してロボットが対応し、ちゃんと掴みに行けるというのはすごいことだと思いますし、屋外という難しい環境で動いたことがエンジニアとして嬉しかったです。ヒューマノイドの社会実装は今からでもできると実感しました。」
会社概要
会社名: 株式会社Orboh(オルボー)
代表者: 代表取締役 宮嶋壯太
所在地: 〒804-0062 福岡県北九州市戸畑区浅生三丁目7番2-401号
設立: 2026年5月(2026年9月1日に合同会社Orboh-Japanから組織変更)
事業内容: ロボット制御ソフトウェアの研究開発、自律型ロボットの導入実証・運用支援。ヒューマノイド版 Forward Deployed Engineer 事業、ロボットのスキルシェア・情報共有プラットフォーム「Fleetseek」の開発
URL:
https://www.orboh.com/
本件に関するお問い合わせ
株式会社Orboh
代表取締役 宮嶋壯太
Email: sotamiyajima@orboh.com
TEL: 080-7077-0104
プレスリリース提供:PR TIMES
記事提供:PRTimes