吊り足場上で四足歩行ロボットが歩行AIで自律歩行に成功!
オリエンタル白石株式会社
実現場での実証実験に成功、現場内巡回に向け開発を進める
オリエンタル白石株式会社(本社:東京都江東区、代表取締役社長:照井 満、以下「オリエンタル白石」)は、建設現場工事や工場における生産性向上やウェルビーイング実現のために、現場内巡回のための四足歩行ロボットの開発を進めています。この度、燈株式会社(本社:東京都千代田区、代表取締役社長兼CEO:野呂 侑希)と共同で、2026年9月8日(火)に吊り足場上で四足歩行ロボット歩行AI(注1)に関する実証実験(以下「本実証実験」)を実施しました。本実証実験では、障害物や細かな段差が存在する吊り足場上において、四足歩行ロボットが歩行AIを用いて自律歩行が可能なことを確認しました。
燈株式会社とオリエンタル白石は、今後も、四足歩行ロボットの現場内自動巡回の達成に向け共同で開発を進めてまいります。
[画像1:
https://prcdn.freetls.fastly.net/release_image/167654/11/167654-11-69495b46457d1f4979fb7cb02abedbba-576x384.png?width=536&quality=85%2C75&format=jpeg&auto=webp&fit=bounds&bg-color=fff ]
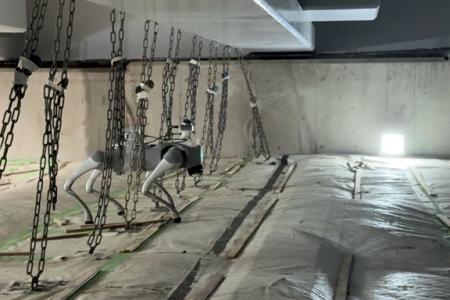
四足歩行ロボットが吊り足場上で自律歩行を行っている様子
橋梁や高速道路などのインフラ建設・補修工事では、吊り足場が多く使われています。吊り足場上は、低い天井や構造物と床材をつなぐチェーン・ワイヤーの存在、作業員の昇降口となる開口部が存在するなど、作業環境に多くの制約を伴います。
また、日本の年平均気温の上昇傾向(注3)などに伴い、建設現場での作業員の急激な体調変化や熱中症などのリスク管理は、これまで以上に重要な課題となっています。
このような状況下で、作業員の安全を確保するためには、現場の定期的な巡回が不可欠です。
平坦ではなく、天井が低いなど限られた空間でも柔軟に移動できる四足歩行ロボットの活用による巡回体制を構築し、現場の安全管理のさらなる高度化と、作業員が安心して働くことのできる環境を実現するため、本実証実験を行いました。
本実証実験では、実際の工事現場に存在する吊り足場上において歩行AIを搭載した四足歩行ロボットが障害物や床面の起伏がある環境下で倒れずに歩行できることを検証しました。
具体的には以下の検証を行いました。
[画像2:
https://prcdn.freetls.fastly.net/release_image/167654/11/167654-11-84098bb7946983ed3fa7946b38154681-602x249.png?width=536&quality=85%2C75&format=jpeg&auto=webp&fit=bounds&bg-color=fff ]
右:自律歩行している様子、左:障害物の認識
1.LiDAR(注4)による障害物の感知
LiDARを用いて、吊りチェーンや現場備品などの障害物を認識できることを確認しました。認識した障害物の情報を用いて、障害物の回避を行いながら経路計画を行っています。
2.歩行AIによる姿勢制御と自律歩行
ロボットがセンサーにより自身の傾きや、足部が床面から受ける反力を感知し、歩行AIを用いることで、姿勢制御できることを確認しました。加えて、ロボット本体の姿勢制御をしながら、吊り足場上を転倒せずに自律歩行ができることを確認しました。
3.歩行AIによる障害物引っかかりの自律解消
上記で感知した情報をもとに、現場に敷設されているシートやケーブルなどがロボットの足に引っかかったことを検知し、歩行AIが自律的に引っかかりを解消する行動を取ることを確認しました。
【実証実験の様子(動画)】
[動画:
https://www.youtube.com/watch?v=j1fEAatHF7Q ]
本実証実験により、制約のある吊り足場環境下でも四足歩行ロボットが歩行AIを使用して、自律歩行が可能であることを確認いたしました。
今後は、本実証実験で得られたデータや知見をもとに、四足歩行ロボットによる現場巡回の実用化に向けた開発を推進してまいります。これにより、現場作業中に発生しうる作業員の体調不良を早期検知し、深刻な事態を未然に防ぐ「早期発見パトロールシステム」の実現を目指してまいります。
(注1) 人工知能(AI)を使ってロボットの移動を分析・支援する技術
(注2) 構造物の上から吊り下げる形で設置する仮設の作業床
(注3) 気象庁 日本の年平均気温(
https://www.data.jma.go.jp/cpdinfo/temp/an_jpn.html)
(注4) レーザー光を照射し、反射して戻ってくる光の時間や角度を計測することで、物体までの距離や形状を正確に分析する技術
機体名: Go2(Unitree Robotics社)
寸法: W 31cm×H 40cm×L 70cm
連続稼働時間: 2時間
燈株式会社は、「日本を照らす燈となる」という使命を掲げ、AIをはじめとした最先端テクノ ロジーで社会課題を解決する、東京大学発AIスタートアップです。建設業、製造業、物流業、 卸売・小売業など、日本の基幹産業における生産性向上や「匠の技」と呼ばれる技術力の継承といった課題の解決へ向けて、独自のAI技術を駆使したソリューションを提供しています。
【会社情報】
本社所在地 東京都千代田区神田駿河台四丁目6番地御茶ノ水ソラシティ21階
設 立 2021年2月
代 表 者 代表取締役社長 兼 CEO 野呂 侑希
U R L
https://akariinc.co.jp/
-
四足歩行ロボットによる吊り足場上での安定歩行試験に成功(2025年11月4日)
プレスリリース提供:PR TIMES
記事提供:PRTimes